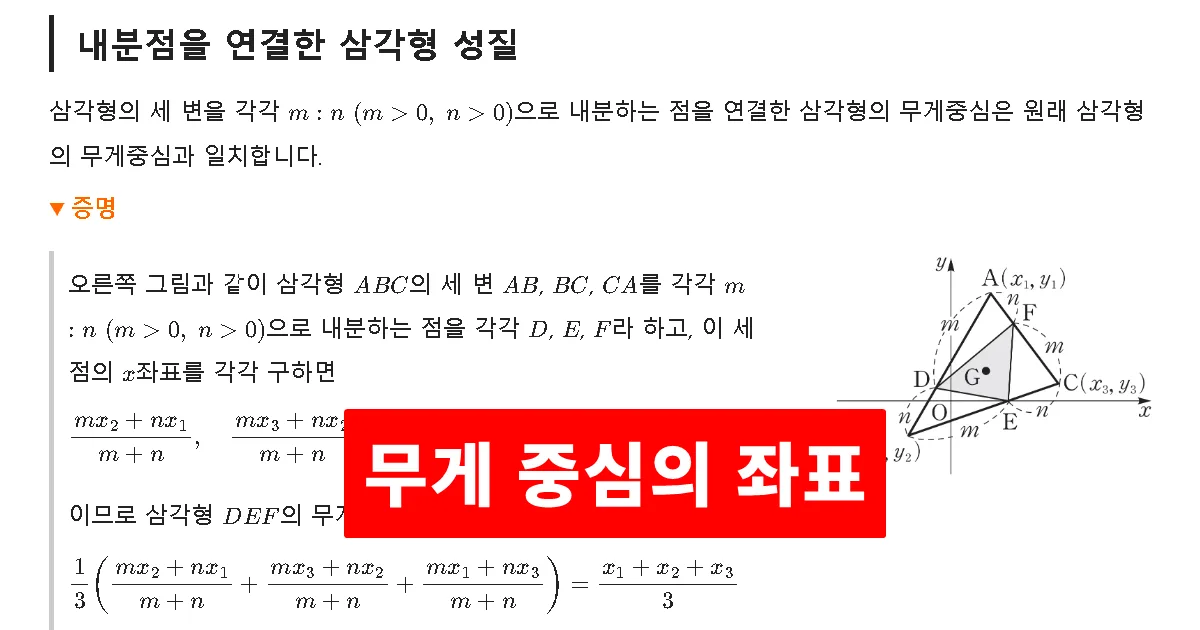
삼각형의 무게중심은 세 중선이 만나는 점으로, 각 중선을 일정한 비로 나누는 성질이 있음을 중학교에서 배웠습니다. 이번 글에서는 내분점과 중점의 좌표 공식을 이용하여 무게중심의 좌표를 구하는 방법을 정리하고 삼각형의 내분점을 연결한 삼각형의 성질을 살펴보겠습니다.
삼각형의 무게중심의 좌표
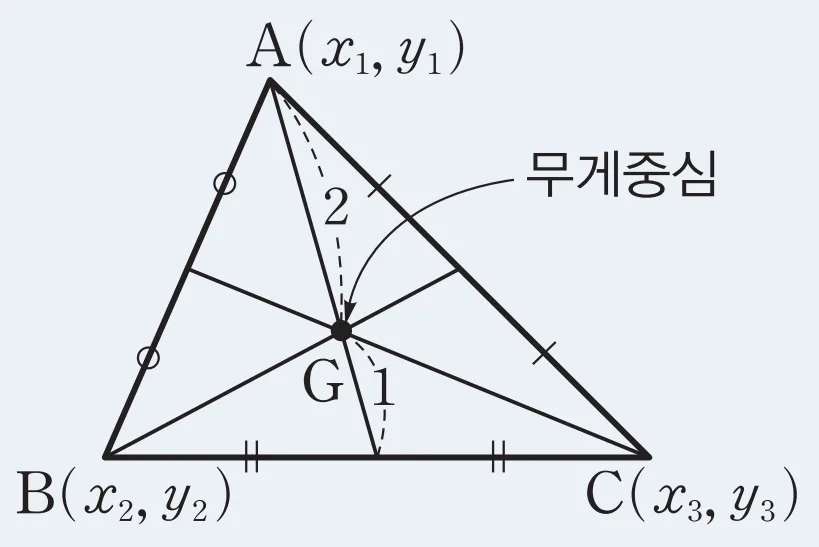
중학교에서 배운 무게중심의 정의와 기본성질은 다음과 같습니다.
- 무게중심 정의: 삼각형의 세 중선의 교점
- 무게중심의 성질: 삼각형의 무게중심은 세 중선을 꼭짓점으로부터 각각 $2:1$로 내분한다.
삼각형의 무게중심의 좌표
세 점 $A(x_1,y_1)$, $B(x_2,y_2)$, $C(x_3,y_3)$을 꼭짓점으로 하는 삼각형 $ABC$의 무게중심 $G$의 좌표는 $G\left(\dfrac{x_1+x_2+x_3}{3},\ \dfrac{y_1+y_2+y_3}{3}\right)$
▶ 중선: 삼각형의 한 꼭짓점과 그 대변의 중점을 이은 선분
증명
오른쪽 그림과 같이 세 점 $A(x_1,y_1)$, $B(x_2,y_2)$, $C(x_3,y_3)$을 꼭짓점으로 하는 삼각형 $ABC$의 변 $BC$의 중점을 $M$이라 하면
$M\left(\dfrac{x_2+x_3}{2},\ \dfrac{y_2+y_3}{2}\right)$
이때 무게중심 $G(x,y)$는 선분 $AM$을 $2:1$로 내분하는 점이므로
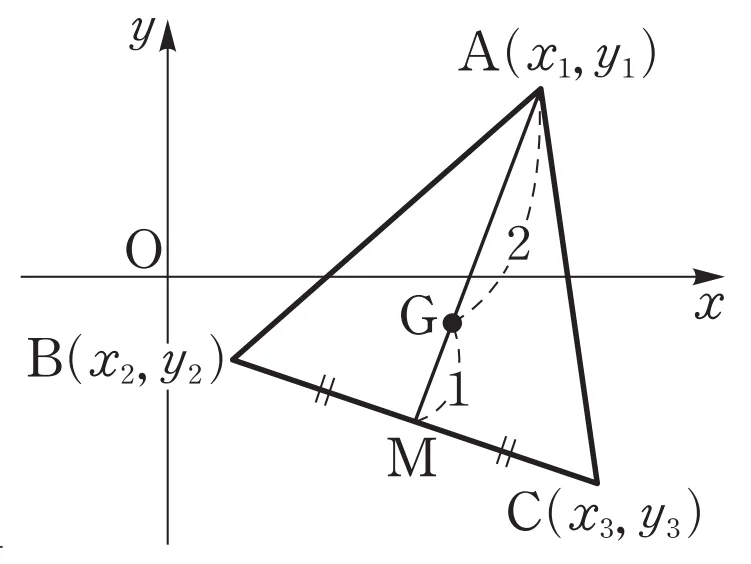
$x=\dfrac{2\times\dfrac{x_2+x_3}{2}+x_1}{2+1}=\dfrac{x_1+x_2+x_3}{3},\quad y=\dfrac{2\times\dfrac{y_2+y_3}{2}+y_1}{2+1}=\dfrac{y_1+y_2+y_3}{3}$
세 점 $A(1,2)$, $B(0,4)$, $C(-4,3)$을 꼭짓점으로 하는 삼각형 $ABC$의 무게중심의 좌표를 구해 봅시다.
설명
$\left(\dfrac{1+0+(-4)}{3},\ \dfrac{2+4+3}{3}\right)$, 즉 $(-1,3)$
내분점을 연결한 삼각형의 성질
삼각형의 세 변을 각각 $m:n$ $(m>0,\ n>0)$으로 내분하는 점을 연결한 삼각형의 무게중심은 원래 삼각형의 무게중심과 일치합니다.
증명
오른쪽 그림과 같이 삼각형 $ABC$의 세 변 $AB$, $BC$, $CA$를 각각 $m:n$ $(m>0,\ n>0)$으로 내분하는 점을 각각 $D$, $E$, $F$라 하고, 이 세 점의 $x$좌표를 각각 구하면
$\dfrac{mx_2+nx_1}{m+n},\quad \dfrac{mx_3+nx_2}{m+n},\quad \dfrac{mx_1+nx_3}{m+n}$
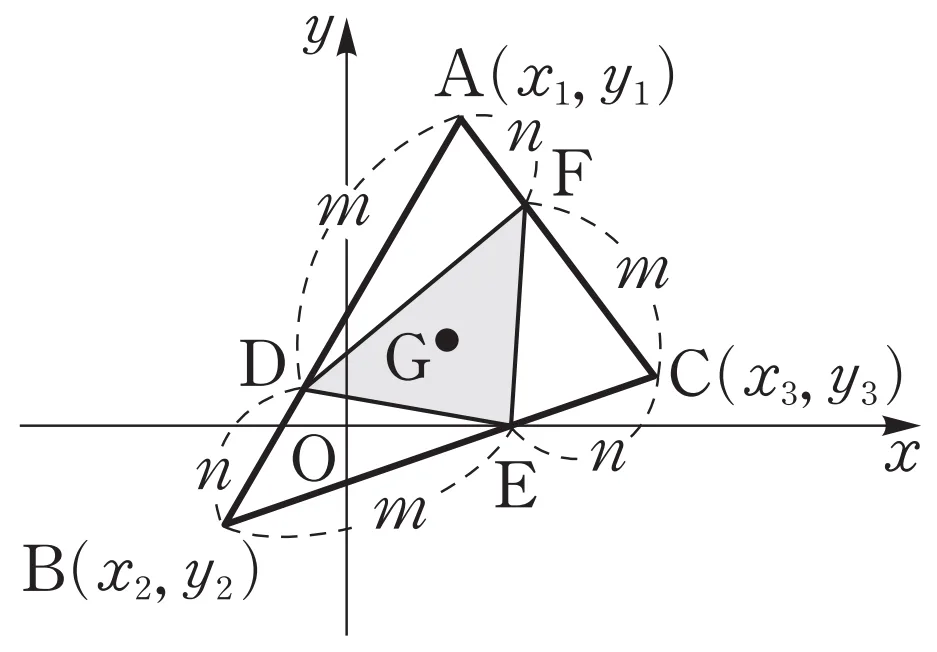
이므로 삼각형 $DEF$의 무게중심의 $x$좌표는
$\dfrac{1}{3}\left(\dfrac{mx_2+nx_1}{m+n}+\dfrac{mx_3+nx_2}{m+n}+\dfrac{mx_1+nx_3}{m+n}\right)=\dfrac{x_1+x_2+x_3}{3}$
즉, 삼각형 $DEF$의 무게중심의 $x$좌표는 삼각형 $ABC$의 무게중심의 $x$좌표와 일치한다.
같은 방법으로 삼각형 $DEF$의 무게중심의 $y$좌표를 구하면 삼각형 $ABC$의 무게중심의 $y$좌표와 일치한다.
따라서 삼각형 $DEF$의 무게중심은 삼각형 $ABC$의 무게중심과 일치한다.
삼각형의 무게중심과 거리의 제곱의 합
삼각형 $ABC$와 이 삼각형 내부의 임의의 점 $P$에 대하여 $\overline{AP}^2+\overline{BP}^2+\overline{CP}^2$의 값이 최소가 되도록 하는 점 $P$는 삼각형 $ABC$의 무게중심이다.
좌표 증명
삼각형 $ABC$의 세 꼭짓점의 좌표를 $A(x_1,y_1)$, $B(x_2,y_2)$, $C(x_3,y_3)$라 하고, 임의의 점 $P$의 좌표를 $(x,y)$라 하겠습니다.
두 점 사이의 거리 공식에 의해
$\overline{AP}^2=(x-x_1)^2+(y-y_1)^2$
$\overline{BP}^2=(x-x_2)^2+(y-y_2)^2$
$\overline{CP}^2=(x-x_3)^2+(y-y_3)^2$
이므로 세 식을 더하여 정리하면
$\overline{AP}^2+\overline{BP}^2+\overline{CP}^2=3x^2-2(x_1+x_2+x_3)x+3y^2-2(y_1+y_2+y_3)y+(x_1^2+x_2^2+x_3^2+y_1^2+y_2^2+y_3^2)$
입니다.
여기서 $u=\dfrac{x_1+x_2+x_3}{3}$, $v=\dfrac{y_1+y_2+y_3}{3}$으로 놓고 완전제곱식으로 변형하면
$\overline{AP}^2+\overline{BP}^2+\overline{CP}^2=3(x-u)^2+3(y-v)^2+k$
입니다. 단, $k$는 $x$, $y$에 관계없는 상수입니다.
$(x-u)^2\geq0$, $(y-v)^2\geq0$이므로 주어진 식은 $x=u$, $y=v$일 때 최솟값 $k$를 갖습니다.
따라서 최솟값을 갖도록 하는 점 $P$의 좌표는 $(\dfrac{x_1+x_2+x_3}{3},\dfrac{y_1+y_2+y_3}{3})$입니다.
그런데 이 좌표는 삼각형 $ABC$의 무게중심의 좌표와 일치합니다.
그러므로 $\overline{AP}^2+\overline{BP}^2+\overline{CP}^2$의 값이 최소가 되도록 하는 점 $P$는 삼각형 $ABC$의 무게중심입니다.
벡터 증명
삼각형 $ABC$의 무게중심을 $G$라고 하면 무게중심의 성질에 의해 $\overrightarrow{GA}+\overrightarrow{GB}+\overrightarrow{GC}=\vec{0}$이 성립합니다.
임의의 점 $P$에 대하여 $\overrightarrow{PA}=\overrightarrow{PG}+\overrightarrow{GA}$이므로 다음과 같이 나타낼 수 있습니다.
$\overline{AP}^2=|\overrightarrow{PG}+\overrightarrow{GA}|^2=\overline{PG}^2+\overline{GA}^2+2\overrightarrow{PG}\cdot\overrightarrow{GA}$
마찬가지로
$\overline{BP}^2=\overline{PG}^2+\overline{GB}^2+2\overrightarrow{PG}\cdot\overrightarrow{GB}$
$\overline{CP}^2=\overline{PG}^2+\overline{GC}^2+2\overrightarrow{PG}\cdot\overrightarrow{GC}$
이 세 식을 변끼리 더하면
$\overline{AP}^2+\overline{BP}^2+\overline{CP}^2=3\overline{PG}^2+\overline{GA}^2+\overline{GB}^2+\overline{GC}^2+2\overrightarrow{PG}\cdot(\overrightarrow{GA}+\overrightarrow{GB}+\overrightarrow{GC})$
여기서 $\overrightarrow{GA}+\overrightarrow{GB}+\overrightarrow{GC}=\vec{0}$이므로
$\boxed{\overline{AP}^2+\overline{BP}^2+\overline{CP}^2=3\overline{PG}^2+\overline{GA}^2+\overline{GB}^2+\overline{GC}^2}$
입니다.
이때 $\overline{GA}^2+\overline{GB}^2+\overline{GC}^2$는 삼각형 $ABC$가 정해지면 일정한 값이고, $3\overline{PG}^2\geq0$이므로 주어진 식은 $\overline{PG}=0$, 즉 $P=G$일 때 최소가 됩니다.
따라서 $\overline{AP}^2+\overline{BP}^2+\overline{CP}^2$의 값이 최소가 되도록 하는 점 $P$는 삼각형 $ABC$의 무게중심입니다.
결론: 삼각형의 세 꼭짓점까지의 거리의 제곱의 합은 무게중심에서 최소가 되며, 그 최솟값은 $\overline{GA}^2+\overline{GB}^2+\overline{GC}^2$입니다.
삼각형의 무게중심의 좌표는 세 꼭짓점의 좌표를 각각 더해 $3$으로 나누면 구할 수 있습니다. 이 공식이 중점을 구하는 방법과 $2:1$ 내분의 성질에서 나온다는 점을 이해하면 무게중심에 관한 여러 좌표 문제에도 적용할 수 있습니다.